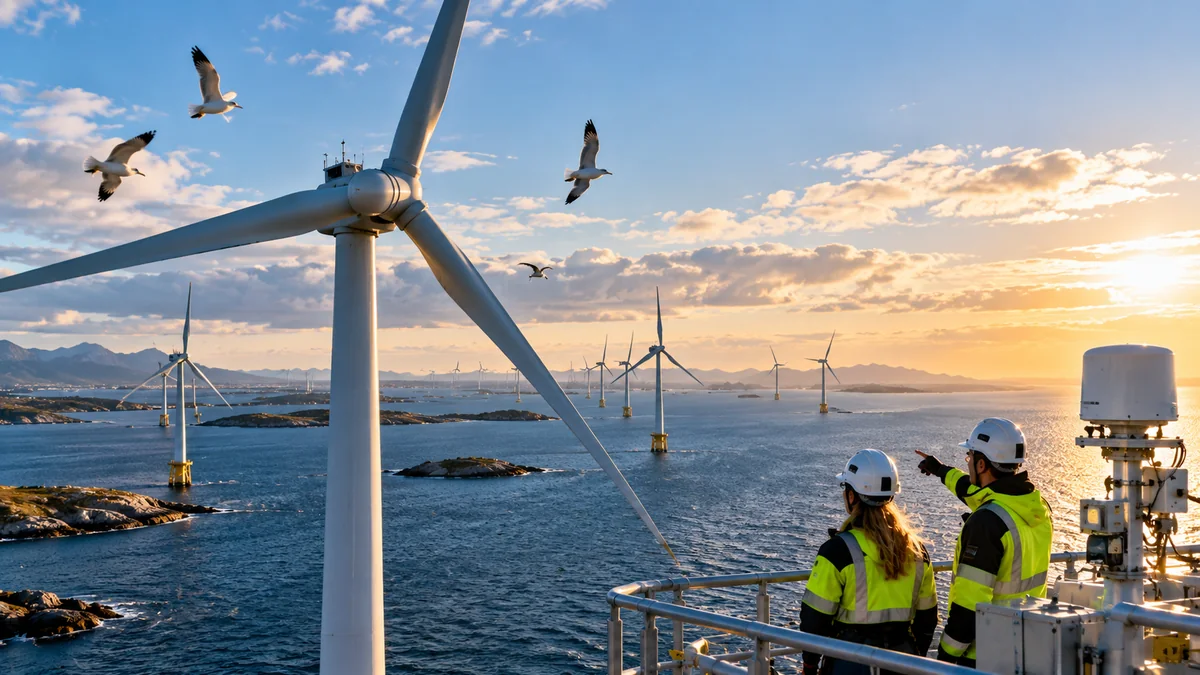
En vindturbin kan ha mindre enn ti sekunder på å avgjøre om den skal gjøre en unnamanøver for en fugl som nærmer seg rotorplanet. Det er kjernen i nye resultater fra det norske SKARV-prosjektet, som undersøker om turbiner kan redusere risikoen for fuglekollisjoner ved å justere driften i stedet for å stoppe helt.
SINTEF Energy Research publiserte 6. oktober en status fra prosjektet. Forskerne har tidligere vist at en endring i bladposisjon på omtrent 20 grader i det øyeblikket en fugl krysser rotorplanet kan være nok til å unngå treff. Nå prøver prosjektet å finne ut nøyaktig når turbinen må reagere, hvor sikkert fuglens bane kan forutsies og hva slike manøvre gjør med belastningen på turbinen.
Hvorfor er ti sekunder så viktig?
Radar- og sporingsdata analysert av NINA viser at fuglens fremtidige posisjon kan anslås noen sekunder fram i tid, men usikkerheten vokser raskt. Etter omtrent ti sekunder blir avviket mellom beregnet og faktisk bane så stort at informasjonen mister mye av verdien for kollisjonsunngåelse.
Samtidig trenger selve turbinen tid til å reagere. En stor rotor har betydelig treghet. Ifølge SINTEF tar det rundt fire sekunder lengre å oppnå den aktuelle 20-graders forskyvningen på en 22 MW-turbin enn på en 3,4 MW-turbin.
Hvordan skal systemet vite når det må reagere?
SKARV utvikler et overvåkingslag som ligger oppå turbinens eksisterende kontrollsystem. Det skal kontinuerlig beregne risikoen for at en fugl faktisk krysser rotorplanet og hvor nær et rotorblad fuglen sannsynligvis vil passere.
Når den beregnede risikoen passerer en valgt terskel, kan systemet utløse en kontrollert manøver. Kort tid før en mulig kollisjon kommer et såkalt commit point: etter dette må manøveren fullføres, fordi det ikke lenger er tid til å ombestemme seg uten å skape nye problemer.
Hvorfor ikke bare stoppe hele turbinen?
Full stans kan være effektivt for å unngå enkelte kollisjoner, men det koster produksjon og påfører turbinen belastninger. Det kan også være upraktisk dersom sensorer ofte varsler om fugler som aldri ville truffet rotorområdet.
SKARV prøver derfor å finne en mer presis mellomløsning: nok endring i rotorbevegelsen til at fuglen får en trygg passasje, men uten at turbinen må gjennom en komplett nedstenging hver gang.
Hva koster en unnamanøver for turbinen?
Dette er en viktig del av prosjektet. En plutselig endring i drift gir ekstra belastning på tårn, drivlinje og rotor. Forskerne peker på at utmattingsskade ikke øker lineært: én kort hendelse med høy belastning kan i noen tilfeller slite like mye som en langt lengre periode med normal drift.
De første simuleringene tyder på at belastningen i stor grad kan havne i tårn og drivlinje, og at den ligger i samme størrelsesorden som enkelte nedreguleringshendelser vindturbiner allerede gjennomfører for å støtte strømnettet. Resultatene er foreløpige, men de gjør levetid til et eksplisitt designkriterium for SKARV.
Hvordan testes systemet?
Prosjektet kjører nå en Monte Carlo-kampanje med mange simulerte møter mellom fugler og turbiner. Variabler som fugletype, vind, turbulens og sensorstøy endres fra simulering til simulering.
Ved å kjøre samme situasjoner både med og uten unnamanøversystemet kan forskerne måle når konseptet faktisk reduserer risiko og når det ikke gjør det. Simuleringene brukes også til å finne riktig terskel for når turbinen bør reagere.
Hva betyr dette for store havvindturbiner?
Større turbiner produserer mer energi per enhet, men har også større rotorareal og mer treghet. Det gjør tidsvinduet krevende. Et system som fungerer på en mindre turbin kan ikke uten videre skaleres opp uten å ta hensyn til hvor raskt en stor rotor kan endre tilstand.
Derfor er prosjektets sammenligning mellom ulike turbinstørrelser viktig. Hvis systemet skal brukes kommersielt, må kontrollstrategien fungere innenfor de mekaniske grensene til moderne flermegawattmaskiner.
Kan teknologien fjerne fuglekollisjoner helt?
Nei. Fuglebevegelse er uforutsigbar, sensorer har feilmarginer, og ikke alle møtesituasjoner gir nok tid til å reagere. Målet er risikoreduksjon, ikke en garanti om null kollisjoner.
Det er også viktig å se teknologien som ett tiltak blant flere. Plassering av turbiner, kunnskap om trekkruter, sesongstyring og andre avbøtende tiltak vil fortsatt være viktige.
Hva skjer videre?
SKARV skal de kommende månedene koble inn NINAs mer avanserte modell for fuglebaner og bruke reelle fuglesporingsdata. Prosjektet vil også gå fra utviklingsoppsett til et mer industrinært testmiljø med ROSCO-kontroller og høyoppløselig turbinmodell.
Prosjektet ledes av SINTEF Energy Research og springer ut fra FME NorthWind. Det finansieres av Norges forskningsråd og industripartnerne Equinor og TotalEnergies, og løper fra 2024 til 2027.
Hvorfor saken er viktig
Vindkraftutbygging må balansere energiproduksjon mot naturhensyn. Dersom en turbin kan reagere presist bare når risikoen er høy, kan det redusere behovet for brede og kostbare driftsstans samtidig som fuglevern forbedres.
Det avgjørende blir om teknologien fungerer robust nok i virkelige forhold, med dårlig sikt, varierende vind og fugler som endrer retning. Simuleringene er et viktig steg, men feltverifisering vil være nødvendig før dette kan bli standard i vindparker.
Hva kreves av radar og sensorer?
Et slikt system er bare så godt som informasjonen det får. Radar må skille fugler fra støy, nedbør og andre bevegelige objekter, samtidig som oppdateringene kommer raskt nok til at kontrollsystemet fortsatt har tid til å reagere. Feilklassifisering kan gi unødvendige manøvre, mens et oversett mål kan bety at systemet ikke hjelper når det faktisk trengs.
Derfor handler utviklingen ikke bare om turbinstyring. Sensorplassering, sporingskvalitet og hvordan usikkerhet håndteres i beregningen er like sentrale deler av helheten.
Hvorfor er falske alarmer et økonomisk problem?
Dersom en turbin reagerer på for mange fugler som aldri ville kommet nær et blad, påføres anlegget både ekstra slitasje og produksjonstap uten tilsvarende naturgevinst. Terskelen kan derfor ikke settes så lavt at systemet reagerer på enhver usikker observasjon.
På den andre siden kan en for høy terskel gjøre systemet for sent eller passivt. Prosjektets Monte Carlo-simuleringer er nettopp ment å finne et bedre kompromiss mellom naturbeskyttelse, produksjon og mekanisk belastning.
Vil forskjellige fuglearter kreve forskjellige modeller?
Det er sannsynlig at størrelse, flygehastighet og bevegelsesmønster påvirker hvor lett banen kan forutsies. En stor sjøfugl som flyr relativt stabilt gir en annen sporingsoppgave enn en mindre fugl som raskt skifter retning.
Det betyr at et framtidig system kan måtte kombinere arts- eller størrelsesinformasjon med vindforhold og lokal sesongkunnskap. Forskerne har ennå ikke dokumentert en ferdig universell løsning, og prosjektet er fortsatt i simulerings- og demonstrasjonsfasen.
Kan teknologien bli viktigere til havs?
Havvindparker bruker stadig større turbiner og kan ligge i områder som også brukes av trekkende sjøfugl. Samtidig er fysisk inspeksjon og manuelle tiltak dyrere offshore enn på land. Automatisert risikovurdering kan derfor være særlig interessant dersom den viser seg robust.
Men større rotor og hardere vær gjør også kontrollproblemet mer krevende. Det er derfor positivt at SKARV eksplisitt tester hvordan turbinens størrelse og last påvirker hvor raskt en sikker manøver kan gjennomføres.
Kilde
Opplysningene bygger på SINTEF Energy Research sin statusartikkel fra 6. oktober 2026, “Ten seconds to dodge a bird”.
Flere norske teknologi- og energisaker finnes i Teknologi.